İnsansı Robotlar İnsanlardan Nasıl Öğreniyor – Videolar Ne Öğretebilir, Ne Öğretemez? Son güncelleme: 24 Eylül 2026; atıf yapılan en güncel bulgu 19 Eylül 2026 tarihlidir. 1. Giriş Bu yazıda, insansı robotların insanları iş başında gösteren videolardan nasıl öğrendiğini inceleyeceğiz. Giderek daha fazla şirket, insanların günlük işlerini kaydedip bu görüntüleri eğitim verisi olarak kullanıyor. Böylece genellikle […]
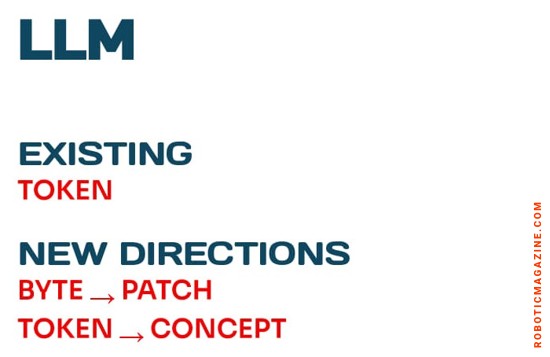
Modern LLM döneminde standart tarif iki temel sütuna dayanıyor: sabit bir tokenizer ve bir sonraki token’ı (belirteç) tahmin etme. Metin token’lara dönüştürülüyor ve model bir sonraki token’ı tahmin ederek öğreniyor. Yakın zamanda yayınlanan iki araştırma bu tarifi iki farklı açıdan sorguluyor. Meta’nın Byte Latent Transformer’ı (BLT), acaba token’lara gerçekten ihtiyacımız var mı diye soruyor. Shanghai […]
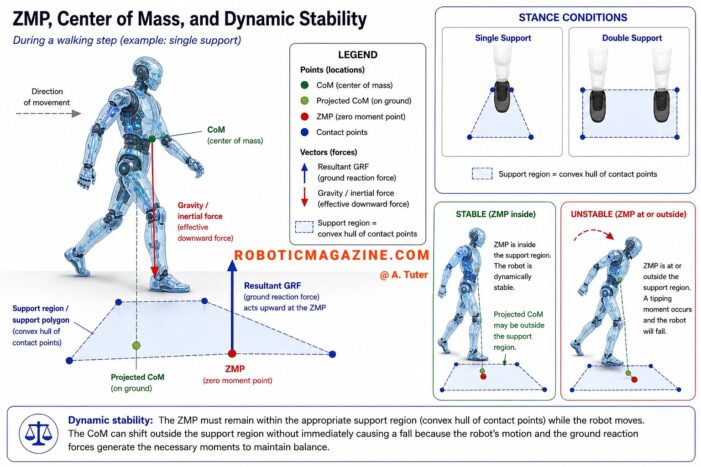
İnsansı Robotların Yürümesi: Robotlar İnsanlar Gibi Yürümeyi Nasıl Öğreniyor? İnsansı robotların yürümesi, robotikteki en zorlu problemlerden biridir. Robotun çok sayıda eklemi koordine etmesi, nispeten küçük iki ayak üzerinde dengesini koruması, sensör geri bildirimlerine yanıt vermesi ve koşullar değiştikçe hareketlerini uyarlaması gerekir. Tekerlekli bir robotun aksine, insansı bir robot gövdesini basitçe ileri doğru hareket ettiremez. Her […]
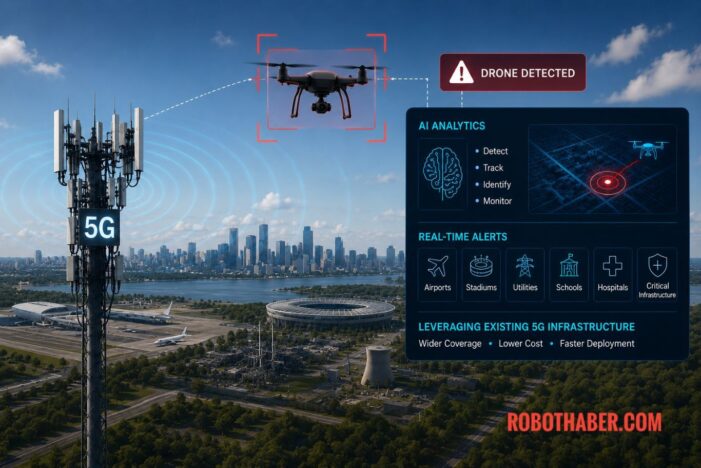
Lockheed Martin, Verizon, Nvidia ve Keysight Technologies arasındaki bir iş birliği, mevcut 5G ağlarını insansız hava araçlarını (İHA) tespit etmek ve takip etmek için bir araca dönüştüren NetSense adlı yapay zekâ destekli bir sistemi test ediyor. Temmuz ayında Miami bölgesinde gerçekleştirilen bir gösterimde sistem, ticari hücresel altyapının tamamen özel tespit donanımlarına bağlı kalmadan drone’ların izlenmesine […]
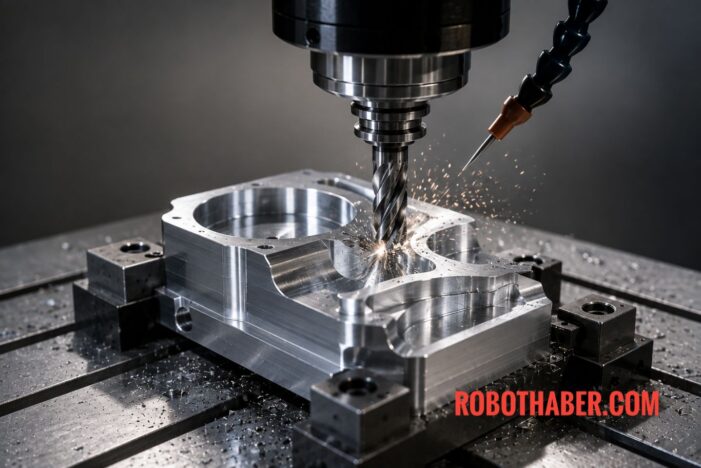
Takım yolu planlama (toolpath planning), bir robotun veya tezgâhın fiziksel bir işlemi gerçekleştirmek için izleyeceği hassas geometrik rotanın ve çalışma parametrelerinin oluşturulması sürecidir. Kullanılan takım; bir CNC kesicisi, kaynak torcu, 3B yazıcı nozulu, püskürtme tabancası, parlatma takımı veya bir denetim sensörü olabilir. Takım yolu planlama ile robot hareket planlama (robot motion planning) birbiriyle yakından ilişkili […]
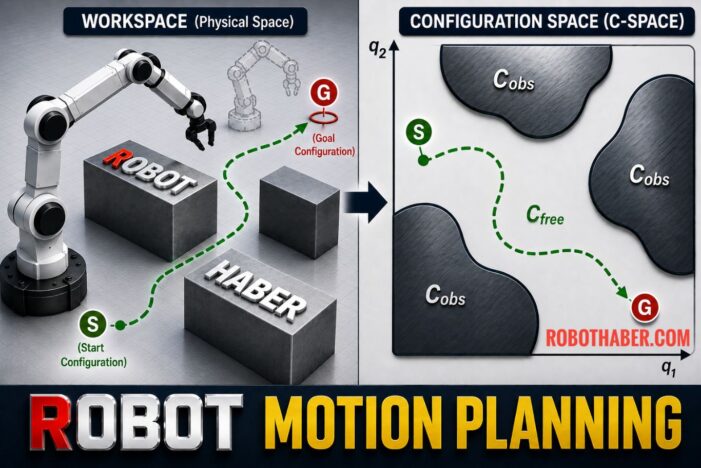
ROBOT HAREKET PLANLAMASI Robot hareket planlaması, bir robotun başlangıç durumundan istenen duruma nasıl hareket etmesi gerektiğinin; çarpışma, kinematik, dinamik ve çevresel kısıtlar karşılanarak belirlenmesiyle ilgilenen geniş kapsamlı bir problemdir. Bu terim çok çeşitli problemleri kapsamakla birlikte, birbiriyle yakından ilişkili ancak birbirinden farklı iki biçim özellikle önemlidir. Bunlardan ilki, yaygın olarak navigasyon planlaması (navigation planning) ile […]
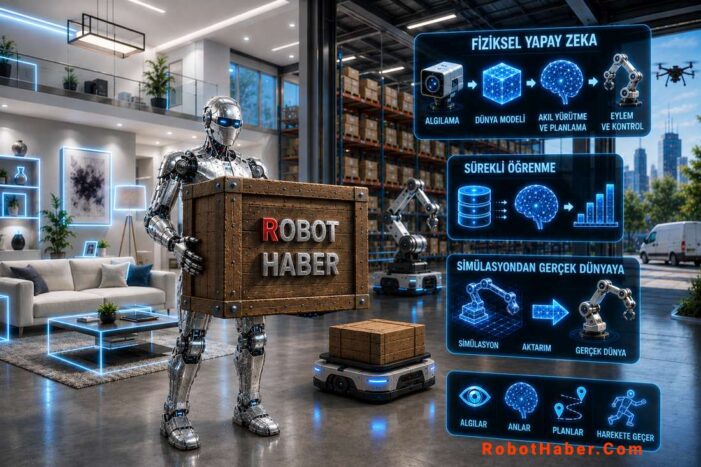
Yapay zeka son yıllarda dikkat çekici ilerlemeler kaydetti. Büyük dil modelleri soruları yanıtlayabiliyor, kod üretebiliyor, makaleler yazabiliyor ve karmaşık sohbetler gerçekleştirebiliyor. Ancak günümüzdeki yapay zeka sistemlerinin çoğu hâlâ tamamen dijital dünyada varlığını sürdürüyor; bilgileri işliyor, çıktılar üretiyor ve yalnızca ekranlar ile ağlar üzerinden etkileşim kuruyor. Fiziksel Yapay Zeka (Physical AI), bu gelişimin bir sonraki aşamasını […]
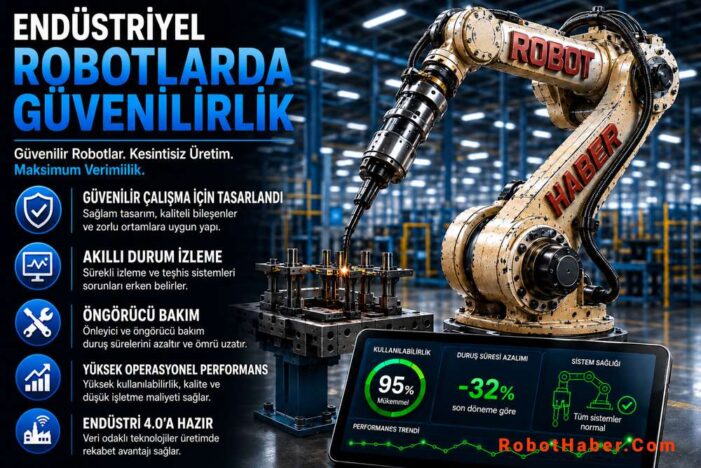
Endüstriyel robotlar, otomotiv üretimi ve elektronik montajından gıda işleme ve lojistiğe kadar birçok sektörde hız, hassasiyet ve tutarlılık sağlayarak modern üretimin vazgeçilmez unsurları hâline gelmiştir. Günümüzde birçok robot, milimetrenin yüzde biri seviyesinde tekrarlanabilirlik sağlayabilmekte ve bu sayede doğruluk ile tutarlılığın ürün kalitesini doğrudan etkilediği uygulamalarda kritik bir rol üstlenmektedir. Ancak performans tek başına bir otomasyon […]
Robotlardan bahsettiğimizde, aklımıza genellikle Dünya üzerinde hareket eden, algılayan ve eylem gerçekleştiren makineler gelir. 1977’de fırlatılan ikiz uzay araçları Voyager 1 ve Voyager 2 bu stereotipe tam olarak uymaz; ancak aynı temel özellikleri paylaşırlar. Sensörlerle donatılmış, hareket mekanizmalarına sahip, karar verme rutinleri içeren ve bağımsız hareket edebilen makinelerdir. Bu anlamda, görevleri milyarlarca kilometre uzakta, derin […]
Robot süpürgeler, ev tipi robotik uygulamaların en yaygın kullanılan örneklerinden biridir. Bu cihazlar, ortamlarında otonom olarak hareket ederken aynı anda haritalama ve temizlik görevlerini gerçekleştirir. Bu makalede, bu sistemlerin çalışmasını mümkün kılan temel mekanizmaları inceleyeceğiz. Navigasyon (gezinme), nispeten basit yöntemlerle ya da daha gelişmiş, sensör tabanlı yaklaşımlarla gerçekleştirilebilir. Basit yöntemde robot temelde rastgele hareket eder; […]