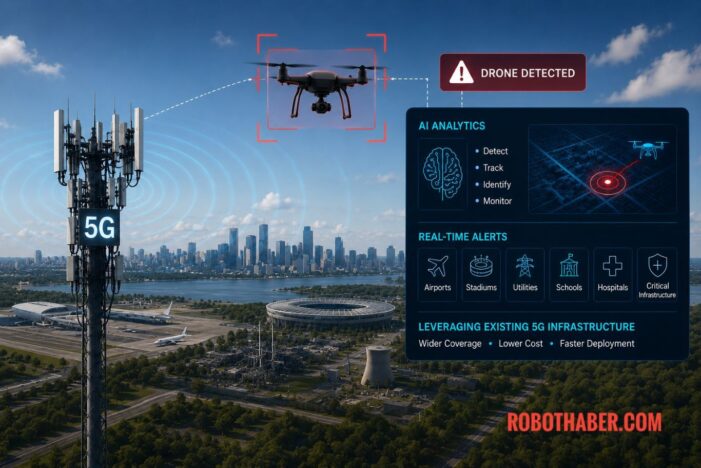
Lockheed Martin, Verizon, Nvidia ve Keysight Technologies arasındaki bir iş birliği, mevcut 5G ağlarını insansız hava araçlarını (İHA) tespit etmek ve takip etmek için bir araca dönüştüren NetSense adlı yapay zekâ destekli bir sistemi test ediyor. Temmuz ayında Miami bölgesinde gerçekleştirilen bir gösterimde sistem, ticari hücresel altyapının tamamen özel tespit donanımlarına bağlı kalmadan drone’ların izlenmesine […]
Takım yolu planlama (toolpath planning), bir robotun veya tezgâhın fiziksel bir işlemi gerçekleştirmek için izleyeceği hassas geometrik rotanın ve çalışma parametrelerinin oluşturulması sürecidir. Kullanılan takım; bir CNC kesicisi, kaynak torcu, 3B yazıcı nozulu, püskürtme tabancası, parlatma takımı veya bir denetim sensörü olabilir. Takım yolu planlama ile robot hareket planlama (robot motion planning) birbiriyle yakından ilişkili […]
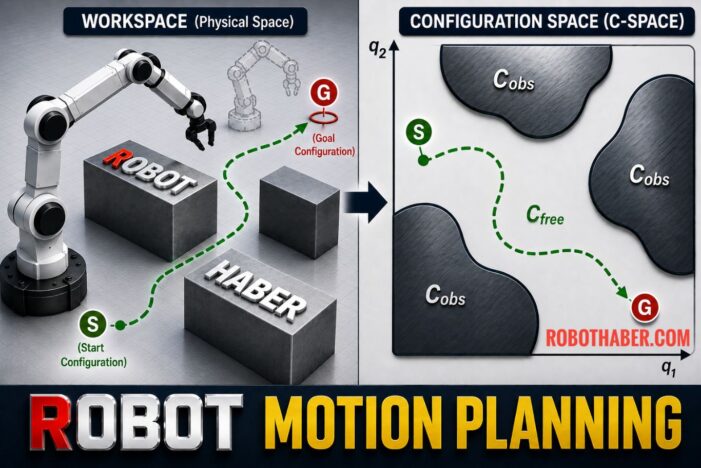
ROBOT HAREKET PLANLAMASI Robot hareket planlaması, bir robotun başlangıç durumundan istenen duruma nasıl hareket etmesi gerektiğinin; çarpışma, kinematik, dinamik ve çevresel kısıtlar karşılanarak belirlenmesiyle ilgilenen geniş kapsamlı bir problemdir. Bu terim çok çeşitli problemleri kapsamakla birlikte, birbiriyle yakından ilişkili ancak birbirinden farklı iki biçim özellikle önemlidir. Bunlardan ilki, yaygın olarak navigasyon planlaması (navigation planning) ile […]
Yapay zeka son yıllarda dikkat çekici ilerlemeler kaydetti. Büyük dil modelleri soruları yanıtlayabiliyor, kod üretebiliyor, makaleler yazabiliyor ve karmaşık sohbetler gerçekleştirebiliyor. Ancak günümüzdeki yapay zeka sistemlerinin çoğu hâlâ tamamen dijital dünyada varlığını sürdürüyor; bilgileri işliyor, çıktılar üretiyor ve yalnızca ekranlar ile ağlar üzerinden etkileşim kuruyor. Fiziksel Yapay Zeka (Physical AI), bu gelişimin bir sonraki aşamasını […]
Bir yapay sinir ağı (artificial neural network) katmanlardan (layer), katmanlar ise düğümlerden (node) oluşur. Bu düğümler aynı zamanda nöron veya birim (unit) olarak da adlandırılır. Veriyi işleyen yapılar bunlardır. Süreç şu şekilde işler: Öncelikle, giriş alan her nöron giriş (input) verisini alır. Eğer bu ilk katmansa, giriş ham veridir; eğer daha üst bir katmansa, giriş […]
Robot tasarımı yapılırken, bir robotun fiziksel ve kinematik özelliklerini tanımlamak için standart bir yapıya ihtiyaç vardır. Bu ihtiyaç, robotun modelini tanımlayan formatlar ile karşılanır. Yaygın olarak kullanılan formatlar arasında URDF, SDF ve MJCF bulunur. URDF (Unified Robot Description Format), bir robotun fiziksel ve kinematik özelliklerini tanımlayan XML tabanlı bir formattır. Özellikle açık kaynaklı ve günümüzde […]
Robotiğe yeni başlayacaklar için en önemli platformlardan biri Arduino dur. Bu yazımda, yeni başlayanların neler yapması gerektiğini fazla detaya girmeden, ana noktaları ile anlatmaya çalışacağım. Bu arada hazır başlamadan…. İngilizcesi yeterli olan arkadaşların her aşamada arduino ana sayfası olan www.arduino.cc safyasını okumaları şiddetle tavsiye edilir. Eğer herhangi bir aşamayı anlamazsanız bakacağınız yer daima burasıdır. Arduino […]
Tesla, Space X gibi bircok firmalarin kurucusu ve sahibi olan Amerikali Elon Musk tarafindan kurulan ve kar amaci gutmeyen bir yapay zeka arastirma platformu olan OpenAI, gectigimiz gunlerde Microsoft ile arastirmalar icin guclerini birlestirdigini acikladi. Resmi bolg sayfasi icin tiklayin. OpenAI, bu anlasma sayesinde Microsoft’un Azure isimli platformunun guclu bilgisayarlarindan yararlanabilecek. Arastirmanin sonuclari duyurulacak ve […]
Günümüzde açık ara farkla dünyada en çok kullanılan robotik işletim sistemi, ROS olarak bilinen Robot Operating System dir. Açık kaynak kodlu olan bu yazılım sürekli artan bir şekilde kullanılıyor. İlk olarak 2010 da yayınlanan ilk versiyonundan sonra ROS, geçenlerde onuncu versiyonuna ulaştı. Yazılımın Türkçe dahil 11 dile çevirisi bulunuyor. Çok çeşitli robotlar artık ROS’u kullanıyor. […]
Amerikalı Disney şirketi, çok kısa bir sürede robot tasarımı yapmayı sağlayan bir yazılım geliştirdi. Bu yazılım sayesinde, robotik yürüme tasarımının gerektirdiği matematik toptan program tarafından halledliyor ve tasarımcıya sadece robotun kaç bacak kullanarak ve nasıl yürğyeceğini belirlemek kalıyor. Yazılım tarafından elde edilen sonuçlar ayrıca 3d olarak basılabilecek şekilde sonuçlandırılıyor. Yazılım tarafından tasarlanan robotlar ile, üretilip […]